NVIDIA 扩充 Cosmos 世界模型开发工具
NVIDIA 为 Cosmos 平台新增训练工具、仿真检查点和 Data Factory 蓝图,面向物理 AI 世界模型开发。更新覆盖训练、评估和部署相关环节。
AI 深度解读
NVIDIA 这次扩展 Cosmos,重点是把世界模型开发所需的数据、训练、仿真和部署工具接起来。世界模型在这里指帮助物理 AI 理解、模拟现实环境的模型,服务对象包括自动驾驶、机器人和工业视频分析。
对开发者来说,值得看的是这条流程如何处理三个难题:危险场景的数据从哪来,通用模型怎样适应具体任务,上线前怎么验证行为。不过,原文中的效率数字混合了客户预期与特定配置下的结果,需要分开看。
难采的数据,能不能先合成出来
物理 AI 的数据难题,不只是数量不够。液体泄漏、危险驾驶、工业缺陷等场景出现频率低,有些还不能为了采集而人为制造。
Cosmos Data Factory 把标注、筛选、增强和评估放进同一套流程。负责视频数据整理的 Cosmos Curator 使用 GPU 加速,现在增加了对多模态、多传感器输入及处理模块的支持。平台还通过智能体技能(agentic skills)加速数据处理与合成。
目前提供五种云原生蓝图,可通过 GitHub、Microsoft Azure、Nebius 和 CoreWeave 获取:
- Autonomous Vehicle Dataset Generation:整理和标注驾驶数据,补充难采场景的合成样本。
- Image Attribute Augmentation:改变物体外观,改善图像搜索。
- Event Video Generation:把静态图片转成罕见或不安全事件的视频。
- Defect Image Generation:生成电路板、金属和玻璃缺陷图像。
- Video Data Augmentation:改变天气、光照,同时保留场景结构。
合成数据的价值在于补齐特定场景的覆盖,而生成结果仍然需要验证。
ANYbotics 已生成超过 1,500 段合成视频,并通过 Encord 整理真实数据、验证输出,用于训练巡检机器人识别液体泄漏和设施变化。Ultralytics 则混合真实图片与定向生成的缺陷样本,重新训练 YOLO,报告缺陷定位和召回有所改善,但没有给出具体幅度。
Porsche 的数字更需要辨明:他们通过 Microsoft Azure 上的 Voxel51 使用 Cosmos Data Factory,牵头建设 Volkswagen Group 品牌间共享的自动驾驶数据飞轮。重复实车测试最多减少 90%、开发周期最多缩短 85%,原文写的是预期收益,并非已经完成的对照实验。
数据准备好后,模型怎么适应具体任务
在 GTC Berlin,NVIDIA 将 Cosmos Framework 的训练、优化和部署工具及配方,以智能体技能的形式扩展到 Cosmos 3 和更多开放模型。
开发者可以从预训练模型起步,对 GR00T、Alpamayo、QWEN、Pi0.5 及其他兼容的 Hugging Face 模型进行微调和强化学习,再通过蒸馏、量化优化推理。也可以选择训练自己的架构。
这里的模块化很关键:数据处理、模型适配和部署分别提供工具,团队可以按已有技术栈选择环节。
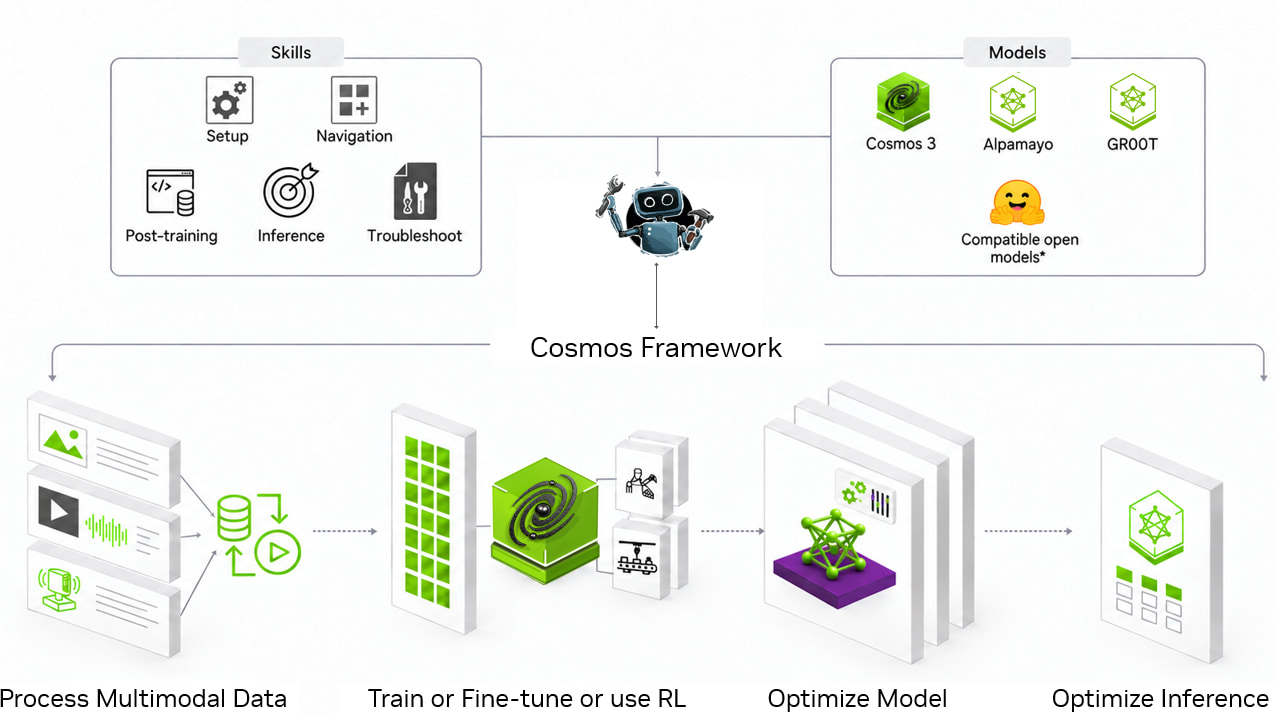
MicroAGI 给出了一个具体案例:他们用人类操作物体的视频对 Cosmos 3 做后训练,面向第一人称视角的操作任务,再将 32-billion-parameter 推理模型蒸馏为 8-billion-parameter Nano 模型,报告准确率没有损失。
这个结果说明任务适配和模型压缩可以结合,但原文没交代准确率指标、测试集及任务覆盖范围,不能据此推断所有能力都能无损保留。
另一条路径是使用 Roboflow 标注数据、对 Cosmos 3 做后训练,再部署到其托管环境或本地 NVIDIA GPU,面向工厂、仓库开展视频推理。
上线前,先让策略在可重复场景里跑起来
新推出的 Cosmos 3 Nano 仿真变体,允许开发者在难采集、可重复、多视角和多传感器场景里测试自主策略。配套代码支持自动驾驶和双臂机器人,在实地测试前开展交互式仿真训练与评估。
闭环仿真的意思是:策略采取动作后,环境继续响应,策略再根据新状态决策。它比单独判断一段固定视频更接近实际运行过程。
部署端,更新后的 NVIDIA Cosmos 3 NIM 微服务,在已验证配置下可实现最高 2x 推理加速且无质量损失;持续视频分析支持亚秒级告警。这里的配置限定不能省略。
基于 Cosmos NIM 的 NVIDIA Metropolis 视频搜索与摘要蓝图 VSS 3.3,则主张通过一个提示词构建视频 AI 应用,并在相同 GPU 下多处理 40% 的视频流。原文没有展开比较基线和负载条件。
ADNOC 已通过 Fogsphere 的 MistIQ 智能体平台,在 65 个站点实时检测安全隐患。该平台使用 Cosmos 和 Metropolis VSS Blueprint,也通过 Data Factory 生成罕见事件数据,减少人为布置危险场景的需要。
我的判断
这套方案说得对的地方,是把物理 AI 当成一个持续迭代的系统:数据覆盖不足,会影响训练;模型压缩之后,需要重新评估;仿真通过之后,才进入现实测试。单独换一个模型,解决不了整条链路的问题。
但它仍是一篇产品发布文章。NVIDIA 称 Cosmos 在六个开放模型榜单中进入前五,原文没有列出榜单、任务与评测条件;客户案例也普遍缺少完整对照数据。它们能说明已有应用,不能直接作为一般团队的收益承诺。
与继续采集真实数据相比,合成数据适合补充罕见事件,但是否覆盖真实环境变化,仍要用真实数据检验。与直接部署大模型相比,蒸馏和量化提供了压缩路径,却需要按任务验证质量。
平台强调开放和模块化,具体部署路径则大量围绕 NVIDIA GPU 与 NIM 展开。原文没有说明跨硬件部署表现、整体成本,也没有提供可复用的调用代码。
能拿来做什么
- 如果正在做工业视觉或机器人项目,可以先找出真实数据中最缺的一类事件,用对应蓝图补样本,再用独立真实测试集检查召回和误报是否改善。
- 如果已有视频推理模型,可以参考 MicroAGI 的流程,先完成任务适配,再尝试蒸馏或量化,并分别记录准确率、延迟和资源占用。
- 如果负责视频监控应用的前端或 Node 服务,可以把 VSS 3.3 和 NIM 作为后端候选,重点验证视频流数量、告警延迟与部署成本;「一个提示词构建应用」还不足以说明业务接入工作量。
- 如果涉及自动驾驶或双臂机器人,应先确认仿真能否表达目标传感器和交互过程,再用可重复场景比较策略,保留现实测试作为后续验证环节。