高通QCS8275多路视频推理硬件解析
OK8275AA-C 搭载 40 INT8 TOPS 的 QCS8275-AA 和 12GB LPDDR5,文章分析了并行解码、预处理和推理时的带宽竞争。其 699 针连接器与 Jetson 载板电气不兼容。
AI 深度解读
Forlinx OK8275AA-C 是一块面向工业边缘视觉的单板机。原文用一场同时处理 4 路 USB 实时画面和 32 路本地视频的演示,说明这套硬件能把多路视频、推理和结果叠加放在同一台设备上跑。文章也指出,几个看起来各自独立的接口,在电路上其实只能二选一。
对写前端和全栈的读者,最有用的是分清三件事:演示跑通了什么,项目还需要测什么,哪些需求在画板和采购时就得定下来。尤其是那个能插进 Jetson 底板的 699 针连接器,插得进去也不能通电。
40 TOPS 能解释多少路视频跑得动?
OK8275AA-C 搭载 FET8275AA-C 核心板(SoM),采用 Qualcomm Dragonwing QCS8275-AA,NPU 算力为 40 INT8 TOPS(Dense),配有 Adreno 623 GPU、12GB LPDDR5 和 256GB UFS 3.1。原文特意区分了 QCS8275-AC,它的 CPU 和 GPU 频率更低,AI 算力为 20 TOPS。采购时只写「QCS8275」,会漏掉这个直接影响算力预算的型号后缀。
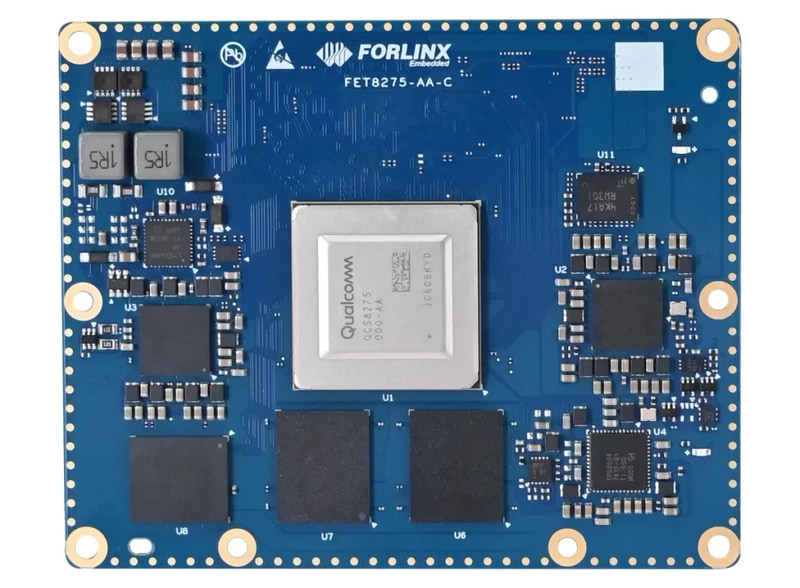
八核 CPU 分为三组。两个 2.35GHz Kryo Gold Prime(Cortex-A78)应对突发负载和主调度,两个 2.1GHz Kryo Gold(Cortex-A78)用于持续高吞吐任务,四个 1.95GHz Kryo Silver(Cortex-A55)可处理后台服务和 I/O 中断。这是原文描述的分工思路,文中没有给出演示时的线程绑核策略。实际跑多路视觉任务时,视频解码、预处理、推理和结果叠加都要读写数据,可能同时争用内存带宽。把模型交给 NPU,只解决了其中一段。
原文记录的 Electronica 2026 展会演示,同时处理了 4 路 USB 实时摄像头和 32 路本地视频,并在视频墙上叠加检测结果。作者也认为,256GB UFS 3.1 相比 eMMC 5.1,更适合加载大模型权重和同时读取多路本地视频。演示说明整条链路在当时的配置下能一起跑。分辨率、编码格式、帧率、推理模型、逐路延迟和持续运行时间均未交代,也没有单独对比两种存储。核心板标称工作温度为 -40°C 至 +85°C,底板提供风扇接口。紧凑机箱或无风扇设计能维持多久的性能,还得按实际负载占空比验证。
哪些接口必须在采购和画板时定下来?
这块底板支持 24V DC 工业供电,带 4 路隔离 CAN-FD 和 2 路隔离 RS485。芯片内部又把微处理器域(MD)和实时子系统(RTSS)分开。MD 有 16 个 QUP 串行引擎和最多 133 个 GPIO,普通 UART 使用 64B FIFO,QUP0_SE_2/3 和 QUP1_SE_2/3 可配置为使用 128B FIFO 的高速 UART。各 QUP 按索引支持 I2C、I3C 或 SPI 主从模式。RTSS 独立掌握 5 个 QUP、最多 62 个 GPIO 和 4 个原生 CAN-FD 控制器。这样可以把总线轮询和传感器采集放到 RTSS,由它们独立于 Linux 上的视觉任务调度。端子上的电气隔离和芯片内部的调度分工,分别解决两类问题。
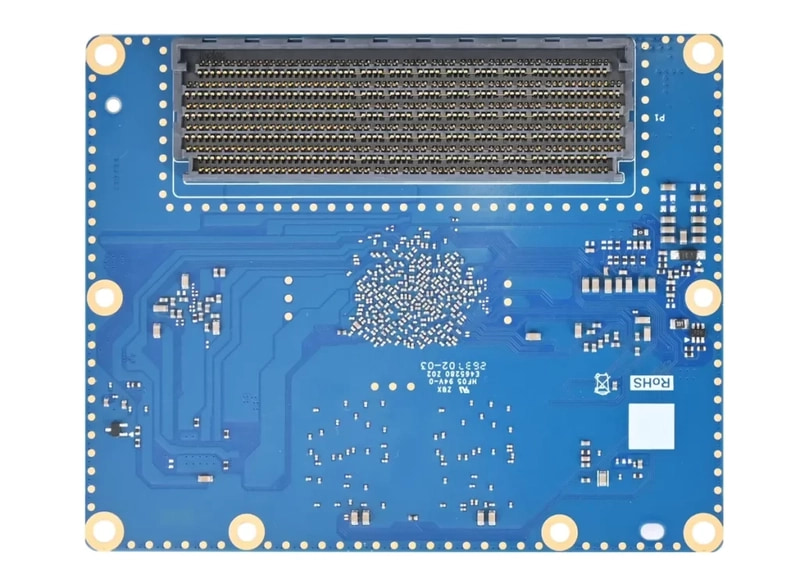
699 针板对板连接器与 NVIDIA Jetson AGX Xavier、Orin 和 Thor T4000/T5000 的机械规格相同,电气定义不兼容,接上 Jetson 底板通电可能损坏硬件。自研底板时,1 路四通道和 1 路双通道 PCIe Gen4 都支持 RC 和 EP 模式,可以由核心板控制 FPGA 或采集卡,也可以让核心板作为加速端点接入 x86 主机。布线需要满足差分阻抗和等长约束。3 路 MIPI CSI 支持 D-PHY 或 C-PHY,开发板默认通过 FPC 连接器适配 Sony IMX577 模组。
底板还有两组物理互斥。USB Type-C OTG 刷机口通过 S5 开关与其中一个 USB 3.0 Type-A 口共用通路,切到 OTG 时,被复用的 Type-A 口物理断开。MicroSD 和外置 eMMC 焊盘共用存储总线,由 0 欧电阻选择通路,选哪条要在物料清单(BOM)和贴装阶段定下来。核心板内置的 256GB UFS 3.1 独立于这组切换。
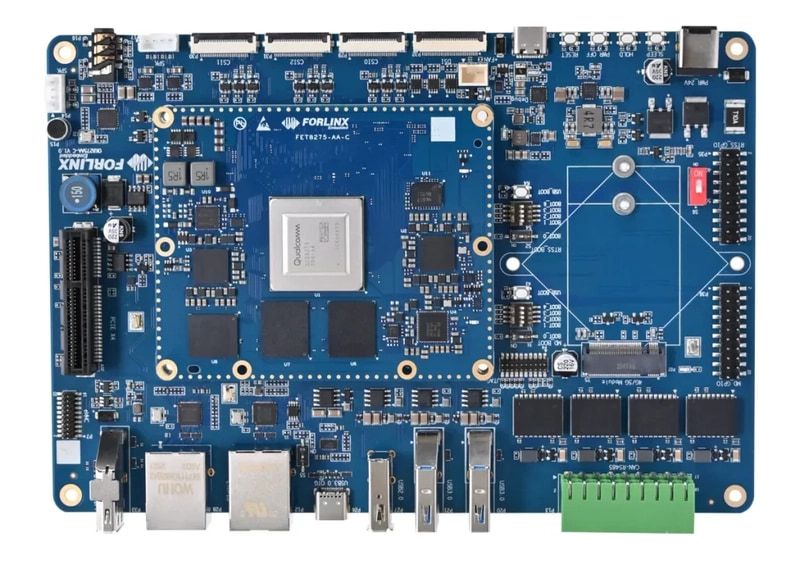
双 RJ45 分别引出经 RGMII 和 SGMII 提供的 GbE 与 2.5GbE,可让工业相机走 2.5GbE,让云端或制造执行系统(MES)走 GbE。无线侧可通过 M.2 Key-E 扩展 Wi-Fi/Bluetooth,也可通过 M.2 USB 模组接口扩展 4G LTE 或 5G。
Linux 6.18.44 能给移植工作省多少力?
Forlinx 提供基于 Linux 6.18.44 的板级支持包(BSP)。作者把它和 Qualcomm 的「Upstream First」策略放在一起,认为标准 PCIe 外设、USB UVC 相机和网络功能更容易借用主线 Linux 的驱动和功能。内核版本给出了移植的起点,具体采用了哪些主线驱动、哪些功能仍依赖厂商补丁,原文没有逐项说明。
资料分公开基础文档和认证后可访问的工程资料。后者包括数据手册、用户手册、SoM Pinmux 表、底板原理图与 PCB 布局,以及 BSP 指南、底层驱动源码、移植和镜像刷写说明。板上提供 JTAG 排针和 USB-C OTG 通道用于底层调试。原文刊发时,Forlinx 尚未公布核心板或开发套件的上市日期及建议零售价。作者拿同芯片的 Arduino VENTUNO Q 作参考,其配置为 16GB RAM、64GB eMMC,售价为 399 美元。Forlinx 套件会更贵,是作者的估计。
我的判断
这篇最扎实的是接口层面的选型信息。S5 开关、0 欧电阻和 699 针连接器都直接影响方案能否落地。尤其是已有 Jetson 底板的团队,复用底板这条路在电气层面就行不通。双网口也有清晰的用途,采集网和上联网可以各走一个物理口,方案评审时能直接画出来。
性能和维护成本要分别看证据。展会演示是一次可运行的展示,但 32 路本地视频和 32 路实时网络摄像头给系统带来的压力不同。后者还要处理网络抖动、掉线重连和采集时间戳。原文也没给出 eMMC 5.1 对照、RTSS 最坏响应延迟或主线驱动覆盖表。「UFS 能消除 I/O 阻塞」和「新版内核能显著降低维护成本」都只能先按经验判断。若项目只做少量视频采集,常见的 Linux 主机加 USB UVC 相机也可以先跑通业务链路。只有当项目确实需要多路并发、隔离总线或双网口时,这块板的集成优势才会在方案里体现出来。
能拿来做什么
- 写视频墙或监控台验收项时,把实时 USB、网络和本地回放分开计数,并记录每类流的分辨率、编码、帧率、检测结果叠加延迟和掉帧情况。
- 如果用 Node 做设备管理或结果转发,把 CAN-FD 轮询与采集的时限单独交给 RTSS 验证,同时在 Linux 侧压测视频任务和消息转发,观察高负载时的端到端延迟。
- 写刷机和调试脚本前,先把 USB-C OTG 与 Type-A 的 S5 切换列入操作步骤。需要外置存储时,在 BOM 中明确选 MicroSD 还是 eMMC,并单独验证内置 UFS 的读写负载。
- 用 AI 生成设备接入代码前,先把 Linux 6.18.44 BSP 的实际驱动、可用端口和相机型号写进上下文。验收时用目标板和目标外设确认枚举、采集和断线恢复。