前端进阶之旅前端进阶之旅
基础篇
进阶篇
高频篇
精选篇
手写篇
面经篇
AI 篇
原理篇
每日一题
小程序题库
知识卡片NEW
  • 历年面经按年份追踪真实考点
  • 算法题库NEW在线编码即时判题
  • 专项自测100 题快速查漏
  • 业务场景题真实业务问题与追问
  • 查漏补缺常见问题解析
  • AI 模拟面试NEW模拟真实面试 + 报告
  • 前端基础
    • HTTP从报文一路讲到 HTTPS
    • 浏览器渲染、事件循环、进程
    • 计算机基础Linux、网络、操作系统
  • 进阶专项
    • 设计模式23 种模式怎么用
    • 前端系统进阶学习大型项目工程化
    • 前端综合文章长期沉淀的实践文
  • 工程与工具
    • Node学习指南从环境搭建到服务端
    • NPM工作流script、依赖与发布
    • Docker容器化部署上手
    • Canvas图形与动画实战
  • 路线与导图
    • 思维导图知识点全景图
    • 学习路线按图索骥不跑偏
    • AI 定制路线NEW按你的简历现排
    • AI 知识地图NEW串起全站知识点
  • 动态
    • AI 热点NEWAI 每日动态
    • 公众号动态公众号历史文章
    • 博客动态站长的技术博客
    • 开发者导航常用工具与文档站
AI 助手NEW
旧版
基础篇
进阶篇
高频篇
精选篇
手写篇
面经篇
AI 篇
原理篇
每日一题
小程序题库
知识卡片NEW
  • 历年面经按年份追踪真实考点
  • 算法题库NEW在线编码即时判题
  • 专项自测100 题快速查漏
  • 业务场景题真实业务问题与追问
  • 查漏补缺常见问题解析
  • AI 模拟面试NEW模拟真实面试 + 报告
  • 前端基础
    • HTTP从报文一路讲到 HTTPS
    • 浏览器渲染、事件循环、进程
    • 计算机基础Linux、网络、操作系统
  • 进阶专项
    • 设计模式23 种模式怎么用
    • 前端系统进阶学习大型项目工程化
    • 前端综合文章长期沉淀的实践文
  • 工程与工具
    • Node学习指南从环境搭建到服务端
    • NPM工作流script、依赖与发布
    • Docker容器化部署上手
    • Canvas图形与动画实战
  • 路线与导图
    • 思维导图知识点全景图
    • 学习路线按图索骥不跑偏
    • AI 定制路线NEW按你的简历现排
    • AI 知识地图NEW串起全站知识点
  • 动态
    • AI 热点NEWAI 每日动态
    • 公众号动态公众号历史文章
    • 博客动态站长的技术博客
    • 开发者导航常用工具与文档站
AI 助手NEW
旧版
返回 AI 情报前线
All News · 全部资讯8741
  • OpenAI 发布 GPT-6 Sol/Luna 模型,Token 价格减半
  • GPT-6 Sol/Luna 正式发布:成本更低、错误更少
  • OpenAI 发布 GPT-6 Sol/Luna,主打低成本低幻觉
  • Claude Opus 5.5 登陆 Google Cloud,在 Model Garden 可用
  • Claude Opus 5.5 现已在 AWS Bedrock 可用
  • Strands Evals + Bedrock AgentCore:Agent 技能选择评估指南
  • llm-anthropic 0.29支持Claude Opus 5.5
  • Claude Opus 5.5发布:性能持平Fable 5.1,定价直降40%
  • GitHub Copilot上线Claude Opus 5.5,支持长时Agent任务
  • GitHub Copilot 新增 GPT-6 Sol/Luna 模型选项
  • Claude Opus 5.5 智能/性能/价格深度分析
  • Anthropic发布Opus 5.5降价20%,但Agent调用可能暗中路由至旧模型
  • Anthropic称Opus 5.5为「史上最强」,定价更低的Fable级性能
  • Anthropic 发布 Claude Opus 5.5:强化网络安全防护,遏制越狱行为
  • Claude Opus 5.5 正式发布:832 分成社区热议
  • 生产级 AI 语音 Agent 架构:WebSocket 与延迟优化实战
  • Permission Envelope:让 AI 权限自动过期的安全控制机制
  • llm-typesafe插件支持Jev模型二元判断
  • Python AI Agent 上线前必读:测试、可观测性与零成本方案
  • Cloudflare Worker Previews:为 Agent 每次变更提供隔离预览环境
  • NVIDIA Isaac ROS 5.0 发布:加速 Agentic 机器人开源开发
  • Meta Muse macOS 应用零日漏洞遭修复
  • 小米6天烧2000万训练开源模型MiMo,跃居开放模型榜首
  • LLM应用输入输出Guardrails实战指南
  • Claude发现libheif堆缓冲区溢出:HEIC图片供应链安全研究
  • 多模型调度与反馈闭环:基元律动CTO谈Agent持续进化
  • 阮一峰科技周刊第413期:再见了React Native
  • 用Python/ChromaDB/Gemini搭建轻量级RAG实战
  • 生产环境中降低LLM成本的七种实战方法
  • AI驱动开发反思:过度规格化反而拖累AI编程
  • AMD ROCm:AI Agent正在降低GPU编程门槛
  • 小米MiMo-V2.6-Pro登顶开源权重模型榜首,300万美元预训练
  • 四Agent并行:状态文件是保持一致性的关键
  • 长任务前何时压缩上下文:Claude Code实战经验
  • 5美元/月自建Qwen2.5 72B推理服务:vLLM+AWQ量化部署指南
  • Prompt缓存失效的根因:工作流在悄悄破坏精确前缀匹配
  • NVIDIA SoL-Pi:编码Agent的Token流量降低49%的Auto-Research框架
  • Grok 4.7 发布:更大基座、同价位,编程与 Agent 任务升级
  • vibe coding 两小时后质量崩塌的根因分析
  • 用 git 在多设备间同步 Claude Code 和 Codex 会话
  • 小米 MiMo-V2.6-Pro 开源:科研任务效率提升 10 倍
  • 评估Agent代码补丁前先清点测试面
  • 阿里云栖大会:Qwen4训练中,全模态模型新版本亮相
  • Qwen4.5后参数扩展至5-10T,Qwen4和视频模型均在训练
  • 阿里云栖大会正式发布Qwen4
  • 凌晨3点LLM路由崩溃排查:上游回收引发的级联故障
  • Hugging Face Transformers现已支持运行llama.cpp量化模型
  • Jev:按输入计费的决策模型,输出免费
  • Langflow OSS 认证 RCE 漏洞 CVE-2026-17633
  • 小米 MiMo-V2.6 开源:AA 指数最高开源模型
  • xAI发布Grok 4.7:编程强化模型,百万词元2美元起
  • 已加载 51 / 8741
8.0
热点
AI SCORE
开源项目2026-09-22 20:00

NVIDIA Isaac ROS 5.0 发布:加速 Agentic 机器人开源开发

NVIDIA Blog#NVIDIA#ROS#机器人
Editor brief · 编辑速览

NVIDIA 发布基于 ROS 的 GPU 加速机器人开发套件 Isaac ROS 5.0,提供新的物理 AI 模型与工具集,助力机器人在动态环境中感知、推理与执行。

文章思维导图
Knowledge map
拖拽缩放
Full translation

完整中文译文

要构建和部署能够感知、推理并在动态环境中行动的复杂机器人应用,开发者需要新的物理 AI 模型和工具。

ROS 开放框架是 Open Robotics 的一个项目,帮助人类构建机器人。NVIDIA Isaac ROS 5.0——一个建立在 ROS 基础上的 GPU 加速包集合——在加拿大多伦多 ROSCon 大会上发布——帮助人类和 AI Agent 共同构建机器人。

该版本引入了新的 Agentic 工作流程和平台支持,帮助开发者更快地构建、定制和部署机器人应用。

ROS 为大多数现代机器人开发提供了开源基础,为开发者提供了构建和连接机器人应用的通用工具、库和标准。

NVIDIA Isaac ROS 将 NVIDIA 加速计算、物理 AI 模型和生产级库带给了近 130 万 ROS 用户,帮助开发者使用免费的、熟悉的、开源的工具构建高性能机器人应用。

将 AI Agent 引入机器人开发

AI Agent 正在改变软件的构建方式,帮助开发者自动化重复性任务、导航复杂代码库,并更快地从想法到工作应用。Isaac ROS 5.0 将这些能力带到了机器人开发领域。

Isaac ROS 5.0 引入了对 ROS Lyrical 和 Ubuntu 24.04 的支持,让开发者能够在继续使用 NVIDIA 加速计算加速 demanding 机器人工作负载的同时,获得采用最新 ROS 平台的路径。NVIDIA 与开源机器人联盟合作,为 ROS Lyrical 贡献了一个标准数据处理接口,帮助机器人软件在不同计算硬件(包括 GPU)上高效工作。

该接口对整个 ROS 社区可用,为开发者提供了一种一致的方式来加速 demanding 机器人应用,CUDA 提供了一个 GPU 加速的工作示例。

新的 NVIDIA Isaac 技能用于设置和操作,提供可重用的工作流程,开发者 和 AI Agent 可以使用它们来完成机器人开发任务。支持 Agent 的文档也使 AI Agent 更容易理解 Isaac ROS 工具和工作流程,从而将开发者意图更快地转化为工作应用。

一些技能超越了辅助单个编码任务。新增的 FoundationStereo 微调技能使 AI Agent 能够帮助将立体感知模型适配到开发者的相机、环境和机器人应用,从而让开发者能够针对特定传感器配置轻松实现更精确的感知。FoundationPose——用于物体姿态估计和跟踪的基础模型——现在提供了一个支持 Agent 的推理库,使机器人能够以高达 5.5 倍的速度感知和跟踪物体的位置和方向。

此外,拾取和放置——连接检测、深度估计和姿态输出的常见工作流程——现在作为独立的支持 Agent 的技能提供,为机器人开发者提供了比 Isaac ROS 更大的灵活性。

加速开源机器人生态系统

机器人生态系统已经在将这些 Agentic 方法扩展到开发工作流程。

AgenticROS 是一个由 3D 感知技术公司 RealSense 赞助的开源项目,将 Isaac ROS 与 NVIDIA Nemotron 开放模型和 NVIDIA NemoClaw 蓝图连接起来,使 AI Agent 能够与基于 ROS 的机器人交互。RealSense 还在优化其最新的 AI 原生 3D 立体深度相机,包括 RealSense D585 Pro,以及用于 Isaac ROS 和 NVIDIA Jetson Thor 边缘 AI 平台的开源软件开发套件,帮助开发者构建感知、导航和操作应用。

Intrinsic 的开放式机器看护解决方案是一个用于计算机数控机床看护的参考应用,属于新发布的 Intrinsic Core 的一部分——一套预配置运行时服务和功能的开源套件,旨在加速工业机器人应用。它包括与 NVIDIA FoundationPose 的内置兼容性,开箱即用进行物体注册、跟踪和姿态估计。使用 FoundationPose 感知管道,该解决方案使机器人能够动态检测和处理零件,同时减少对刚性、昂贵的物理夹具和专业化系统集成的依赖。
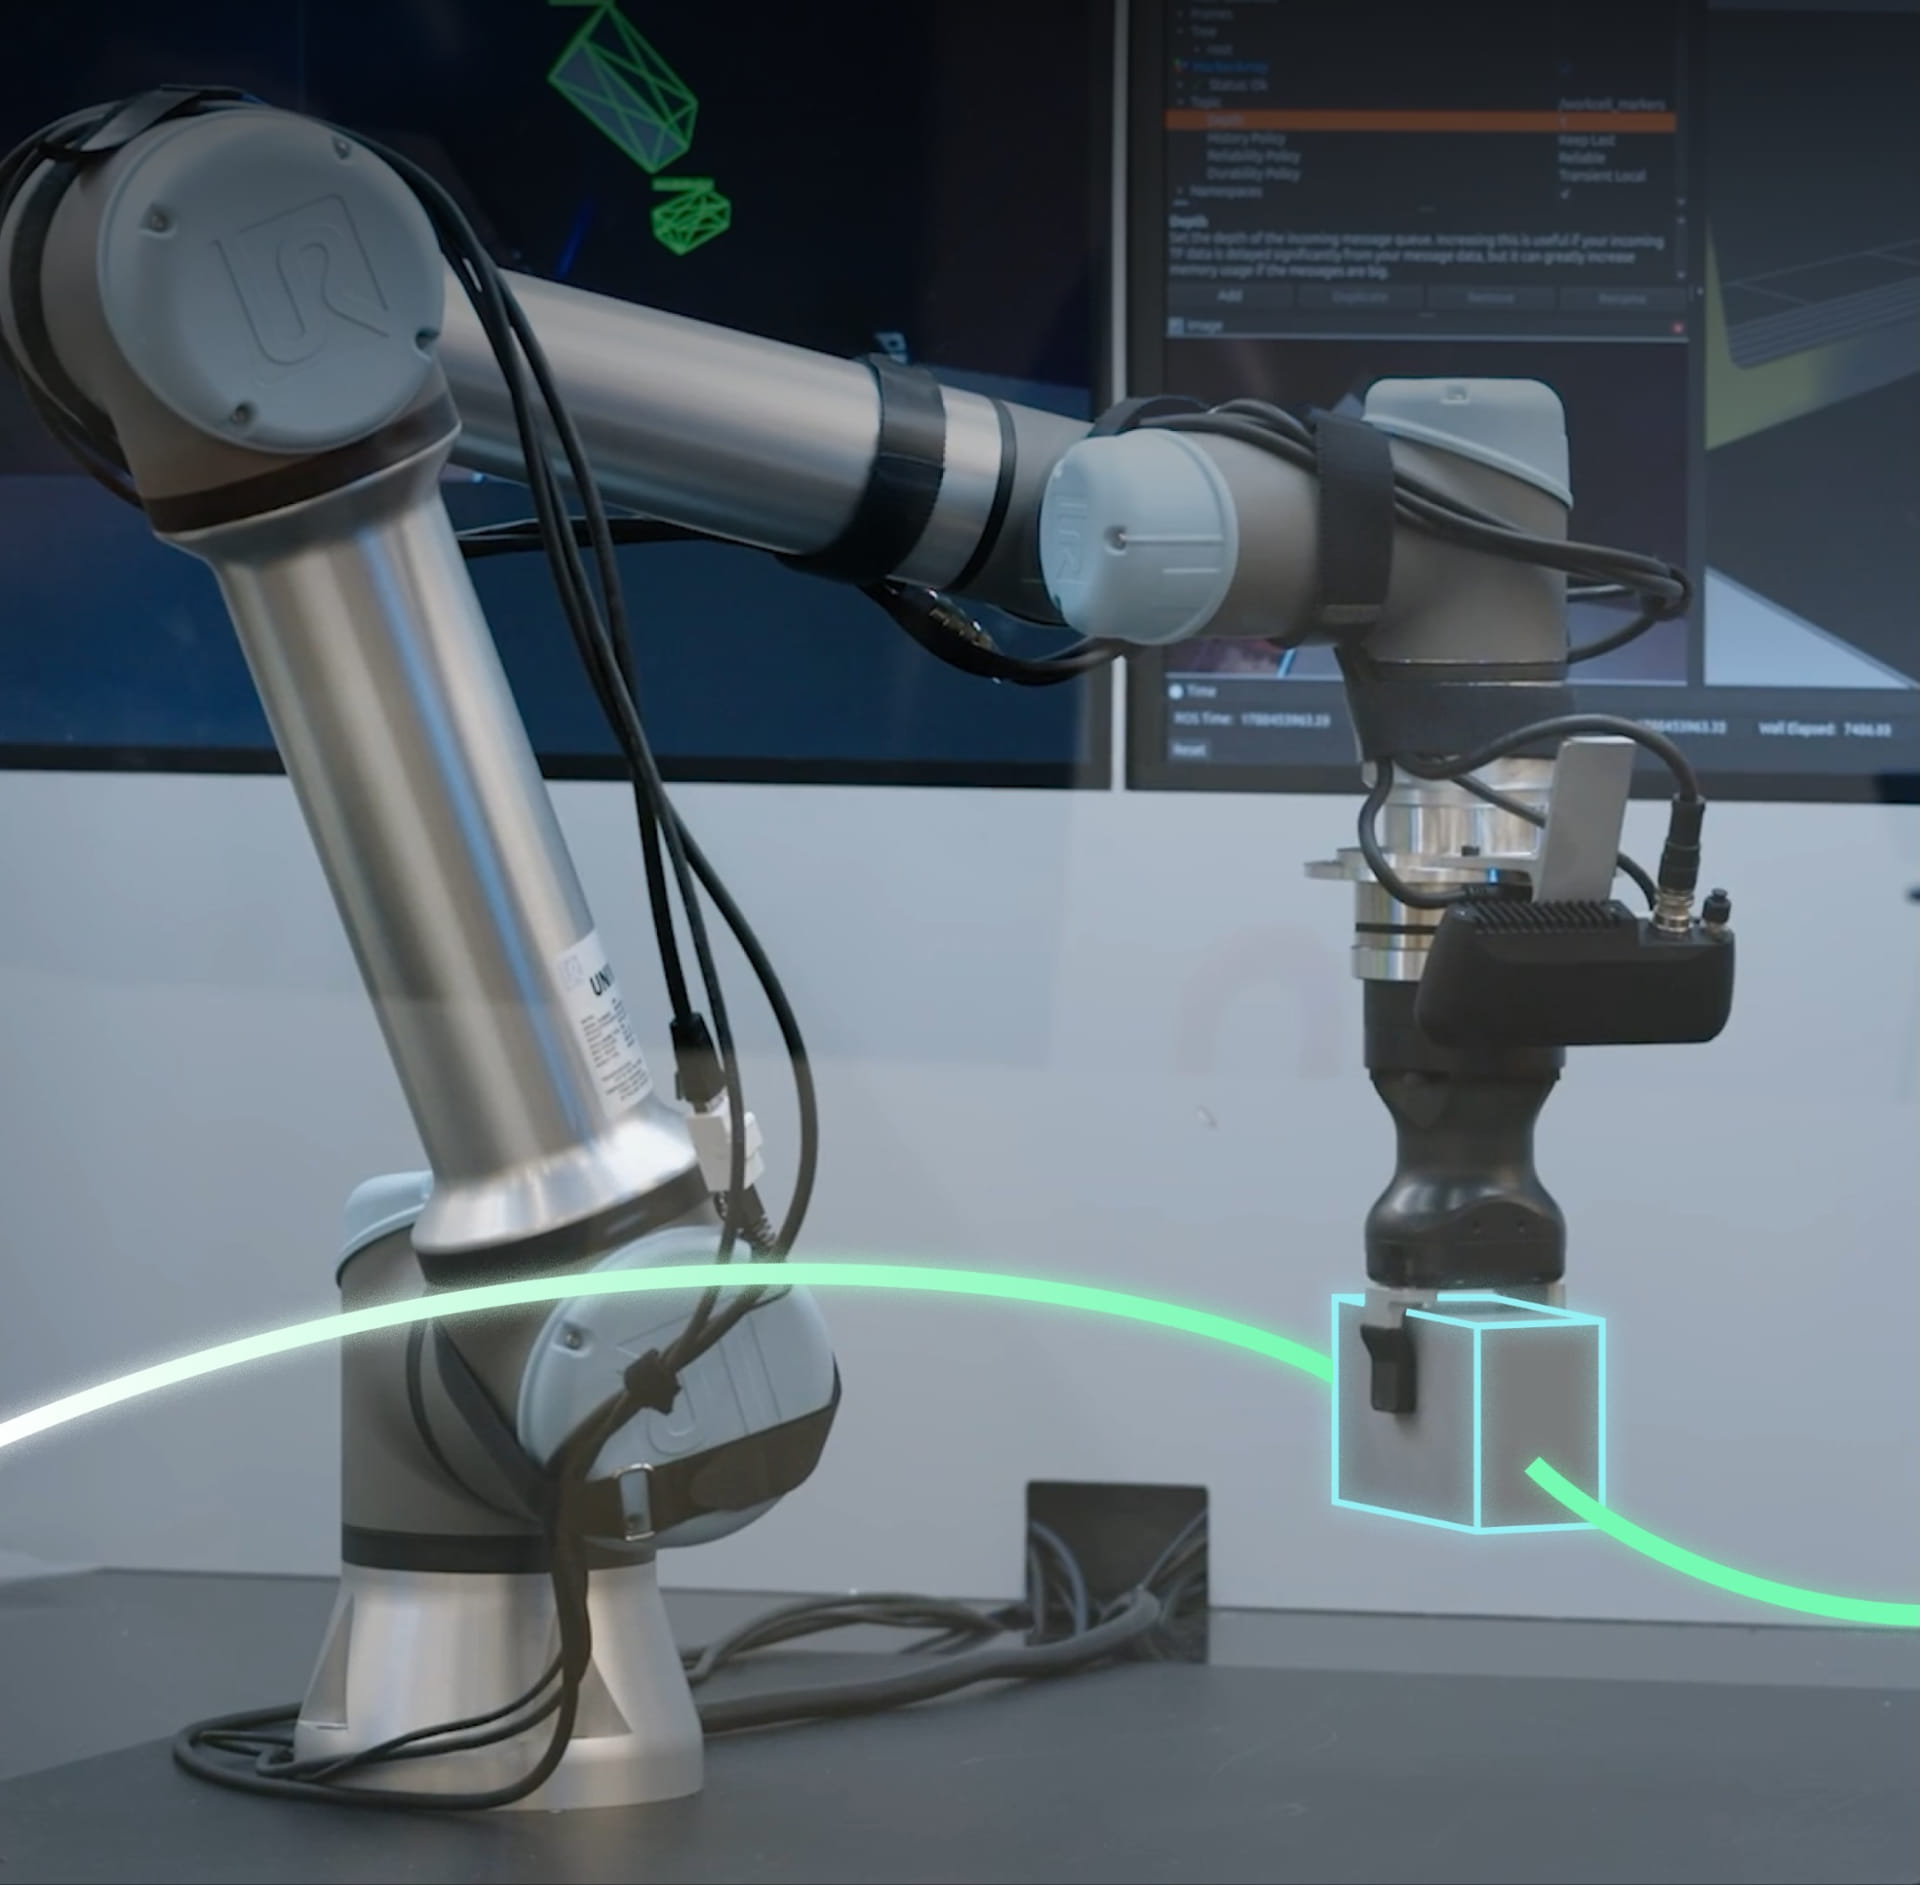
Intrinsic uses FoundationPose to perform seamless object perception in its Open Machine Tending Solution.

Seeed Studio 正在将 NVIDIA Isaac ROS 与 reBot Arm 结合,在 NVIDIA Jetson Thor 上实现加速感知、空间理解和运动规划。这种集成为开发者提供了一个构建自适应物理 AI 应用的实用平台,从物体定位到碰撞感知操作和自主拾取放置。

Magna 正在使用 NVIDIA Isaac ROS 作为机器人感知、同步数据收集和 NVIDIA Isaac GR00T 模型部署的模块化 GPU 加速基础,将其与 Isaac Sim 硬件在环测试配对,以更快的速度和更少的风险将智能自动化从研究带到现实世界的制造和移动领域。
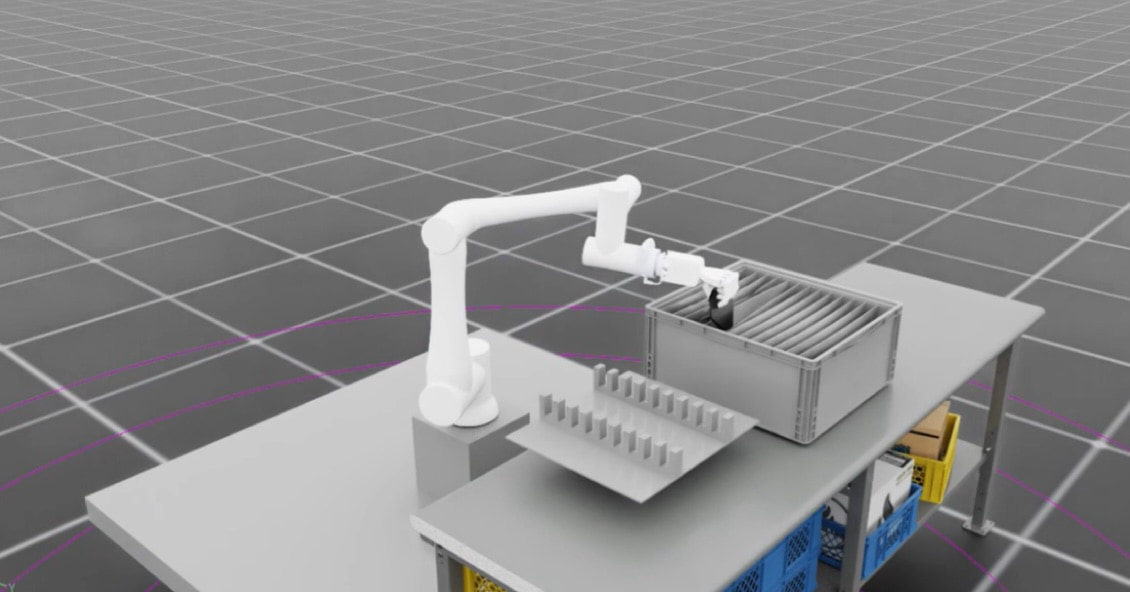
Magna pairs Isaac ROS with Isaac Sim for hardware-in-the-loop testing for faster deployment.

Prefix.dev 的 Pixi 包管理工具使创建可重复的机器人开发环境变得更加容易,将 ROS 与 NVIDIA CUDA 平台结合在一起,帮助开发者更轻松地设置和共享加速机器人工作流程。

作为 Isaac ROS 合作伙伴,Foxglove 通过其 Web 和桌面工具帮助开发者可视化和调试实时 ROS 应用,这些工具集成在 Isaac ROS 教程中,并支持 3D 主题、nvblox 网格和 rosbags 等数据。

Flexiv 正在将 Isaac ROS 与其 Rizon 4 自适应机器人集成,让开发者访问 NVIDIA 加速机器人能力,并提供从在 NVIDIA Isaac Sim 中测试应用到在物理机器人上部署的简化路径。
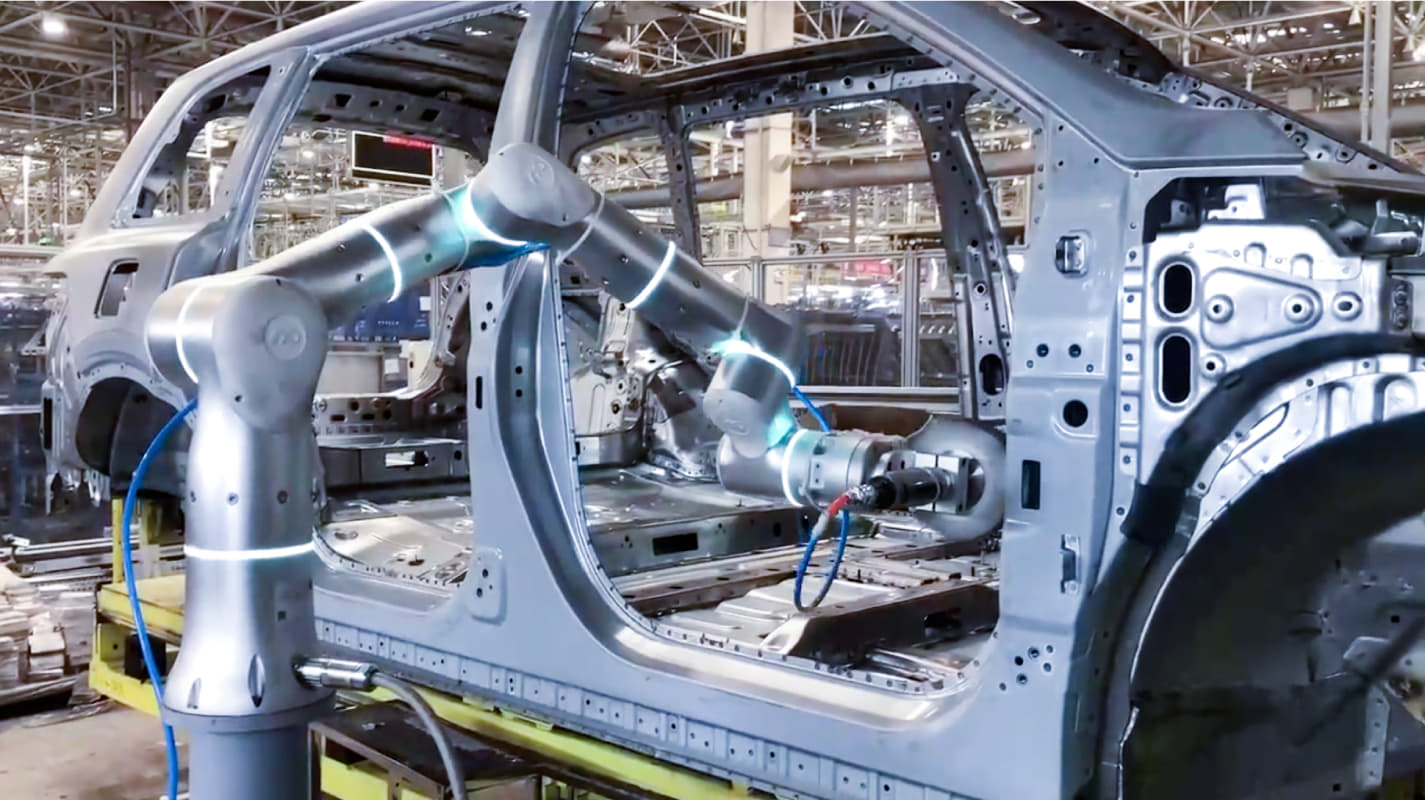
A Flexiv robot developed with Isaac ROS and Isaac Sim deployed as a welding arm in a car factory.

Ekumen(Grid Dynamics 公司)正在现有 ROS 和 Nav2 堆栈中使用 GPU 加速的 Isaac ROS 包,以提高精确对接、3D 障碍物检测、视觉定位和实时运动规划,在 Isaac Sim 中验证每个应用。

Ekumen 在 GPU 上使用 isaac_ros_cumotion 以约 2 到 5 毫秒的速度为仓库机械臂映射无碰撞路径。

Ouster 将其 Stereolabs ZED 立体相机与 NVIDIA Isaac ROS 集成,以提供用于机器人应用的 GPU 加速感知。该集成简化了实时目标检测、建图和导航的开发,同时保持了与更广泛 ROS 生态系统的互操作性。

将完整的物理 AI 堆栈带到机器人上

开发者和 Agent 构建的应用最终需要在机器人上运行。

NVIDIA Jetson 是一个可扩展的计算平台,用于在边缘运行具有实时性能的物理 AI 堆栈,将 ROS、加速感知和导航、AI 模型和应用逻辑集中在机器人上。

Isaac ROS 5.0 支持可扩展计算,从入门级 NVIDIA Jetson Orin Nano 到高性能 Jetson Thor 设备,为开发者提供了从开发到部署的路径,因为机器人工作负载变得越来越复杂。

机器人公司已经在使用这种组合将更多 AI 处理直接带到他们的机器上。

Mentee Robotics 使用 NVIDIA Isaac ROS 作为其 MenteeBot 人形机器人的感知和 AI 骨干,使机器人能够解释视觉信息并实时执行学习到的行为。NVIDIA Jetson Orin 和 Jetson Thor 平台之间的共享软件基础帮助 Mentee 将其创新从现有机器人扩展到下一代系统。
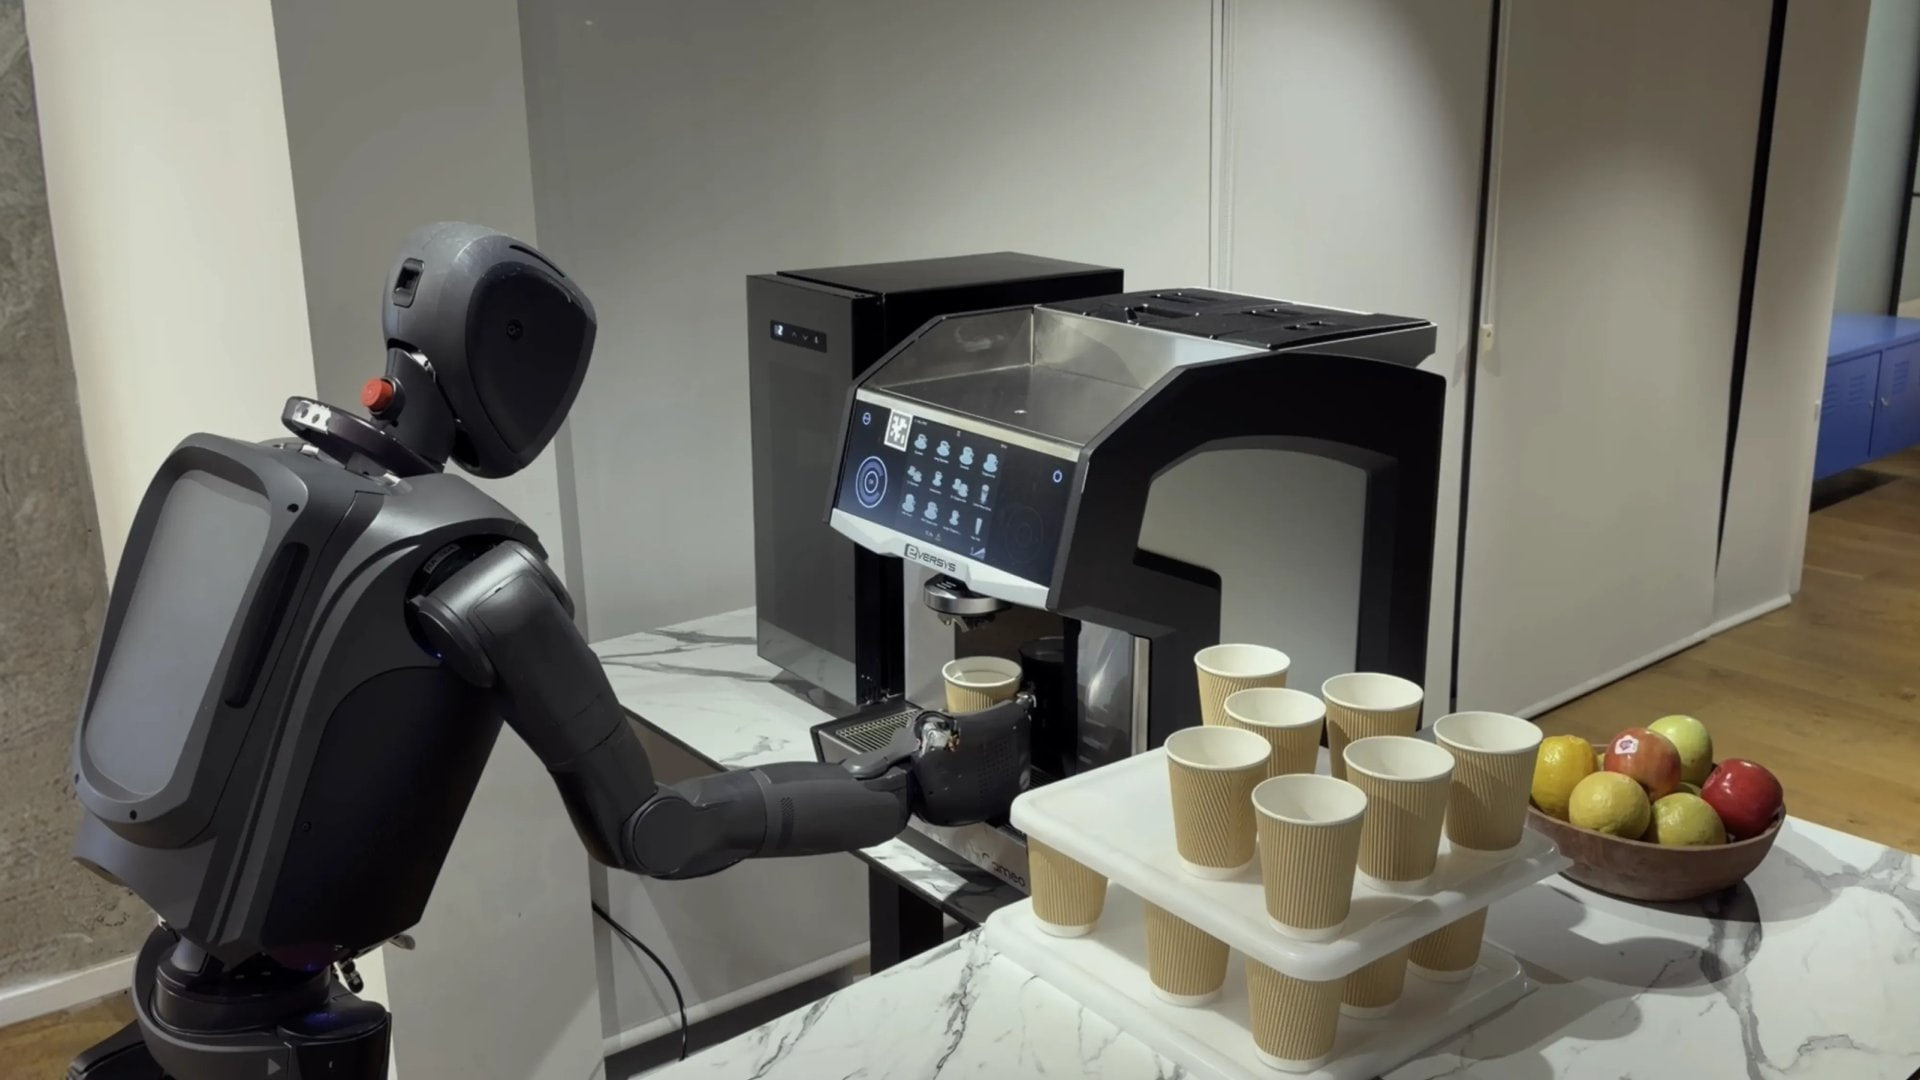
The MenteeBot humanoid robot uses Isaac ROS to scale its perception capabilities across Jetson hardware platforms.

Universal Robots 将 NVIDIA Isaac ROS 构建到其 AI Accelerator 软件开发套件中,帮助集成商更快地部署高级感知和运动能力,而无需从零开始开发复杂的机器人软件。该解决方案由 NVIDIA Jetson 在边缘驱动,使机器人能够适应未精确放置的零件,减少对昂贵夹具的依赖,使制造单元更加灵活。

ROBOTIS 构建了开发者友好的基于 ROS 的 TurtleBot3,正在将 Isaac ROS 集成到其 AI Worker 机器人中,使用 GPU 加速的目标感知来实现视觉引导的操作任务,包括拾取、放置和对齐。

ROBOTIS 使用 NVIDIA Isaac ROS CuMotion 执行目标操作任务。

FieldAI 的机器人基础模型可以完全在机器人上运行,不依赖云连接,正在将 Isaac ROS 集成到 Jetson 设备上,以更好地利用 GPU 加速并提高机器人上 AI 堆栈的效率。

Noble Machines 正在使用 Jetson 上的 NVIDIA Isaac ROS 来加速工业应用通用机器人的开发,基于现成的 AI 和感知能力构建,而不是从零开始创建。

通过结合开放机器人生态系统、加速计算和新的 Agentic 开发工作流程,Isaac ROS 5.0 帮助开发者应对物理 AI 挑战的两方面:构建越来越强大的机器人应用,并高效地在物理世界中运行它们。

Isaac ROS 5.0 现已可用,免费且开源。开发者可以在 GitHub 上了解更多并开始使用 NVIDIA Isaac ROS。

Original source

本文由 AI 翻译整理自 NVIDIA Blog,原文版权归原作者所有。

阅读英文原文
上一篇
Cloudflare Worker Previews:为 Agent 每次变更提供隔离预览环境
下一篇
Meta Muse macOS 应用零日漏洞遭修复